灌水气球容易变形,薯片薄而脆,肥皂的接触状态又与前两者不同。面对这些物体,机器人夹爪需要同时考虑抓持稳定性、接触位置和物体能够承受的挤压程度。
航凯微电官方发布的电动触觉自适应夹爪抓取视频展示了这些物体的抓取片段。视频说明将演示产品关联至HKVR-TG9801电动触觉自适应夹爪,并介绍了内置三维力触觉传感器与自适应算法的应用。下面结合演示画面,说明不同工件的选型关注点。
三种物体,三类抓取关注点
| 演示物体 | 工件特点 | 选型时优先关注什么 |
|---|---|---|
| 灌水气球 | 柔软,受力后形状和接触面积容易变化 | 接触面的形状、允许变形量、夹持力与运动过程的配合 |
| 薯片 | 薄脆,边缘和曲面会影响接触位置 | 指尖落点、接触面积、闭合过程与破损判定 |
| 肥皂 | 表面状态会影响摩擦和抓持稳定性 | 样品干湿状态、指尖材料、滑移与转动情况 |
这些片段提供了直观的应用参考。视频没有公布完整的样品尺寸、重量、力曲线和重复试验统计,因此不能据此给出所有同类物体的通用夹持力,也不能推导量产成功率。
灌水气球:抓持过程中关注形变
视频中的蓝色灌水气球被夹爪夹持并提起,画面标注为“轻柔抓取灌水气球”。这类柔软物体受力时,形状、接触位置和内部载荷分布可能随动作变化。
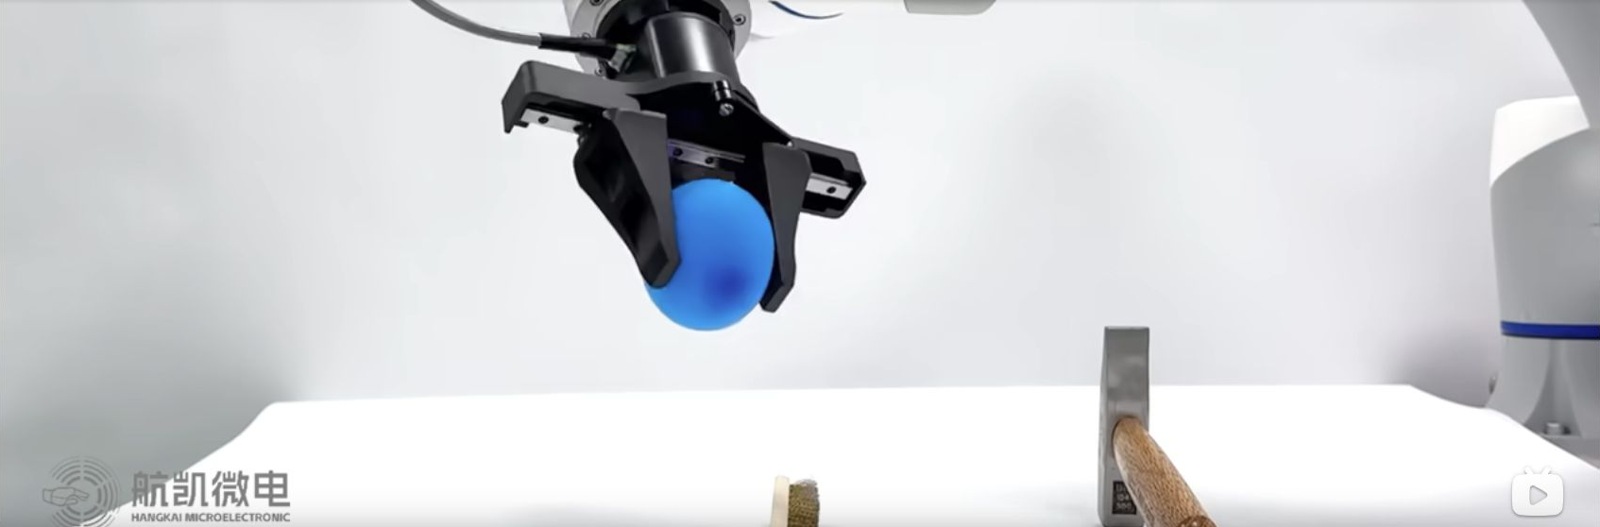
图1:官方视频约00:15的灌水气球抓取画面。
选型时,应先明确气球或实际软工件的尺寸范围、允许变形量及抓取位置,再核对夹爪行程和指尖结构。试抓时同时观察接触、提起和移动阶段,检查是否出现过度压缩、接触点迁移或脱落。
气球演示可以帮助理解柔软物体的抓取问题;换成其他软工件后,仍需根据材料、壁厚、装填状态和运动要求重新验证。
薯片:接触位置与夹持力同样关键
视频后半段可以看到夹爪夹持并提起黄色薯片。画面中的样品在所示抓持阶段仍保持可辨认的片状外形。
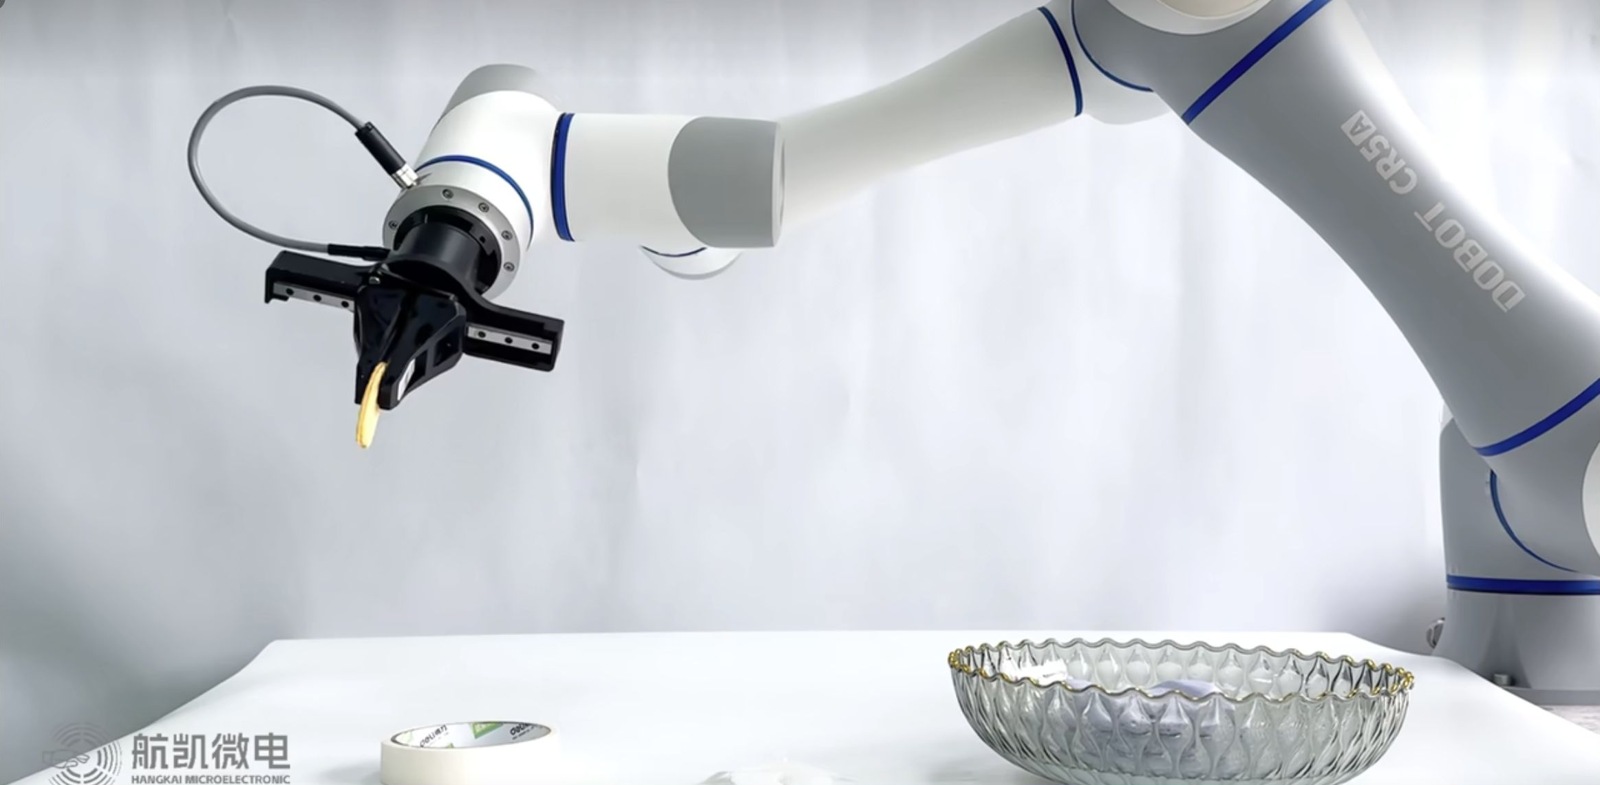
图2:官方视频约02:47的薯片抓取画面。
薄脆物体的抓取需要考虑局部受力。相同的夹持力作用在不同接触面积和不同位置,可能产生不同的破损结果。只核对夹爪的最大夹持力,无法判断它是否适合具体样品。
建议用实际工件确认指尖落点、接触面的形状和闭合过程,并把可接受的裂纹、缺角或形变写清楚。对于尺寸和曲率存在差异的样品,应覆盖这些差异进行试抓,记录破损及脱落情况。
视频没有给出薯片的厚度、重量或实际接触力数值,因此本文不为该演示指定某个力值,也不把产品参数中的最小夹持力当作薯片试验的测量结果。
肥皂:先确认表面状态,再讨论防滑
肥皂演示段展示了夹爪夹持浅色块状样品,视频画面标注为“指尖反馈不打滑”。这一片段呈现了所示样品和动作条件下的抓持状态。
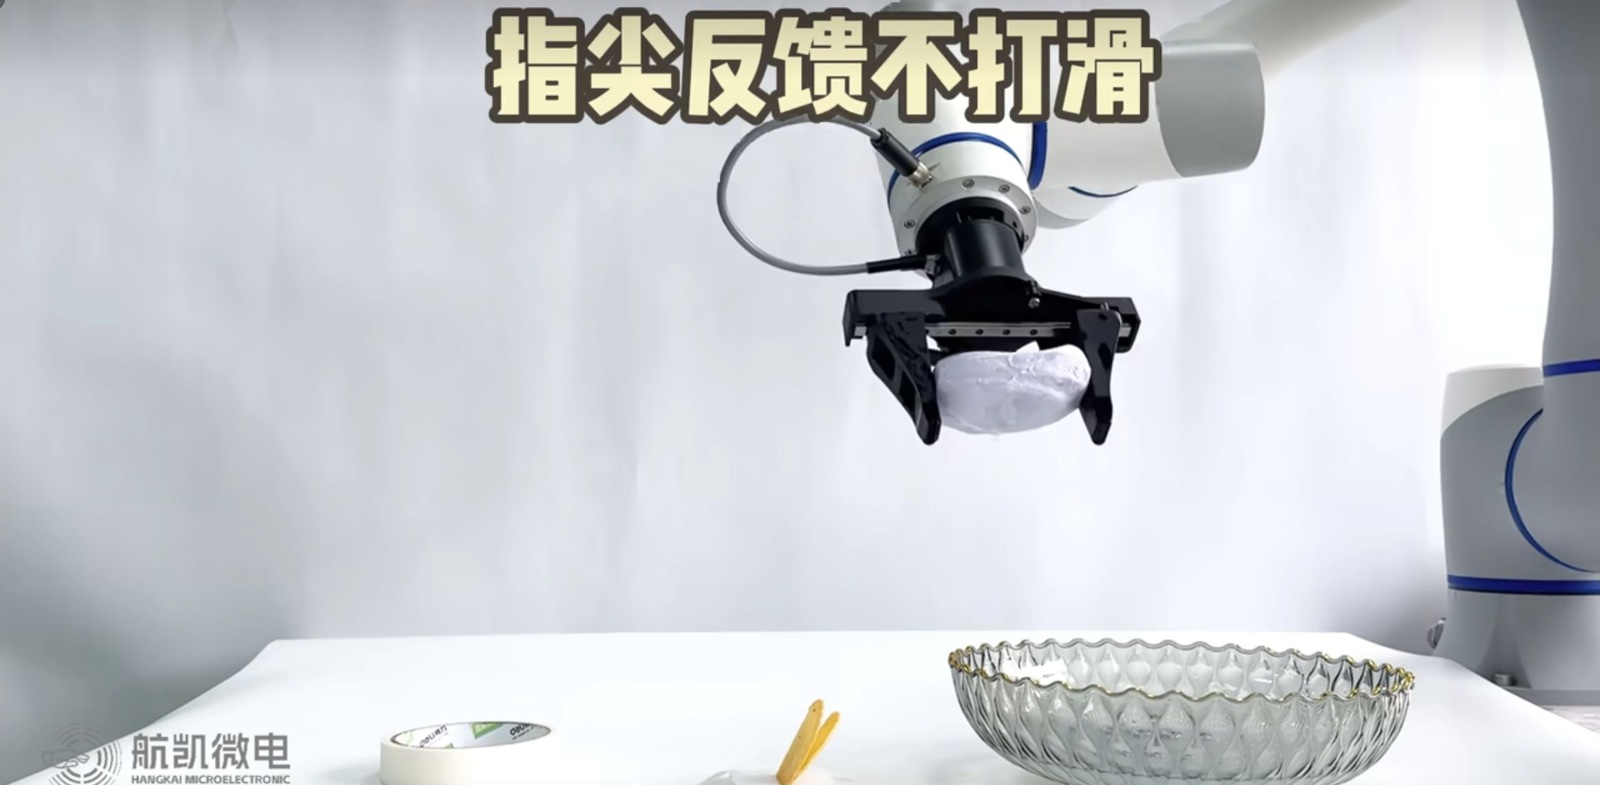
图3:官方视频约03:00的肥皂抓取画面。
实际工件的表面是否干燥、是否存在水膜或残留物,会影响接触摩擦。接触面朝向、重心位置和机械臂加减速,也可能影响物体是否发生滑移或转动。
开展选型验证时,应使用与现场一致的表面条件,观察整个搬运过程中的相对位移和姿态变化。该视频未交代样品的湿润程度,潮湿工况还需另行核对产品防护等级。
HKVR-TG9801有哪些相关参数
以下参数来自HKVR-TG9801官方产品页,用于初步核对尺寸、力范围和集成条件。它们是产品规格,不是从本视频测得的数据。
| 参数 | 官方产品页标注 | 应用核对方向 |
|---|---|---|
| 可调行程 | 0–98 mm | 结合指尖结构与工件尺寸核对开口及避让空间 |
| 单指夹持力 | 0.02–20 N | 核对实际工件所需范围;不能作为力测量精度或分辨率 |
| 触觉传感器 | 1个,三维 | 了解触觉反馈配置及所需的数据使用方式 |
| 打开/闭合时间 | 0.5/1.6 s | 用作动作时间参考,整站节拍还包括接近、搬运和放置 |
| 位置重复精度 | 0.2 mm | 与工件定位要求、指尖结构及机械臂性能一起评估 |
| 推荐最大负载 | 1500 g | 结合重心、摩擦、夹持位置和运动状态评估 |
| 本体重量 | 400 g | 核对机械臂末端负载与安装附件重量 |
| 额定电压/通讯协议 | 24 V/RS485 | 核对供电、通讯及控制器对接条件 |
| 使用环境 | 5–40℃,85%RH以下 | 核对现场温湿度及所需防护条件 |
推荐最大负载并不代表任意表面、任意指尖和任意运动条件下都能抓持同等重量。对于细长件、偏心件或光滑件,应结合实际接触条件验证。
从演示走向实际应用,需要补充哪些信息
可以按以下顺序准备选型资料:
- 明确工件。 提供尺寸范围、重量、表面状态、重心特点和允许损伤程度;样品有差异时,说明变化范围。
- 明确动作。 说明取放姿态、搬运路径、加减速要求和目标节拍,并检查指尖及安装附件的空间。
- 确认集成。 核对机械臂末端安装、总负载、24 V供电和RS485通讯,以及所需的控制指令与状态反馈。
- 记录试抓。 覆盖代表性样品与现场条件,分别记录成功抓取、掉落、破损和放置偏差,并注明试验次数与判定标准。
具体参数对比和选型思路,可继续阅读机器人自适应夹爪选型指南。这篇演示解读主要帮助识别工件特点,选型指南用于进一步核对产品与应用条件。
视频中的“不用编程”应该怎样理解
官方视频标题使用了“不用编程”,视频说明将其与夹爪内置的三维力触觉传感器及自适应算法关联。工程对接时,应进一步确认适用模式和具体操作条件。
这不代表整套机械臂工作站不需要配置。机械臂轨迹、取放位置、通讯连接、动作联动和异常处理,仍需按现场任务完成设置与验证。需要进行设备连接时,可查看资料中心的连接使用教程。
相关产品与资料
本文依据航凯微电官方演示视频及产品页整理,视频截图保留原有标识。演示用于说明所示样品和动作条件下的表现;具体应用以实际工件、设备配置及验证结果为准。产品参数核对日期:2026年11月2日。